

Bu makale, cihazla tarama yapmaktan teslim edilecek çıktıya kadar tüm iş akışını açıklar: her cihaz modelinin çıktı yetenekleri, yazılımlar arasındaki veri akışı, iki PLY biçimi arasındaki fark, çok bölümlü veri birleştirme seçenekleri ve çıktıların Unity / Unreal / CAD / BIM ortamlarına aktarılma yolları.
Veri Akışına Genel Bakış
Genel tarama ve işleme iş akışı:
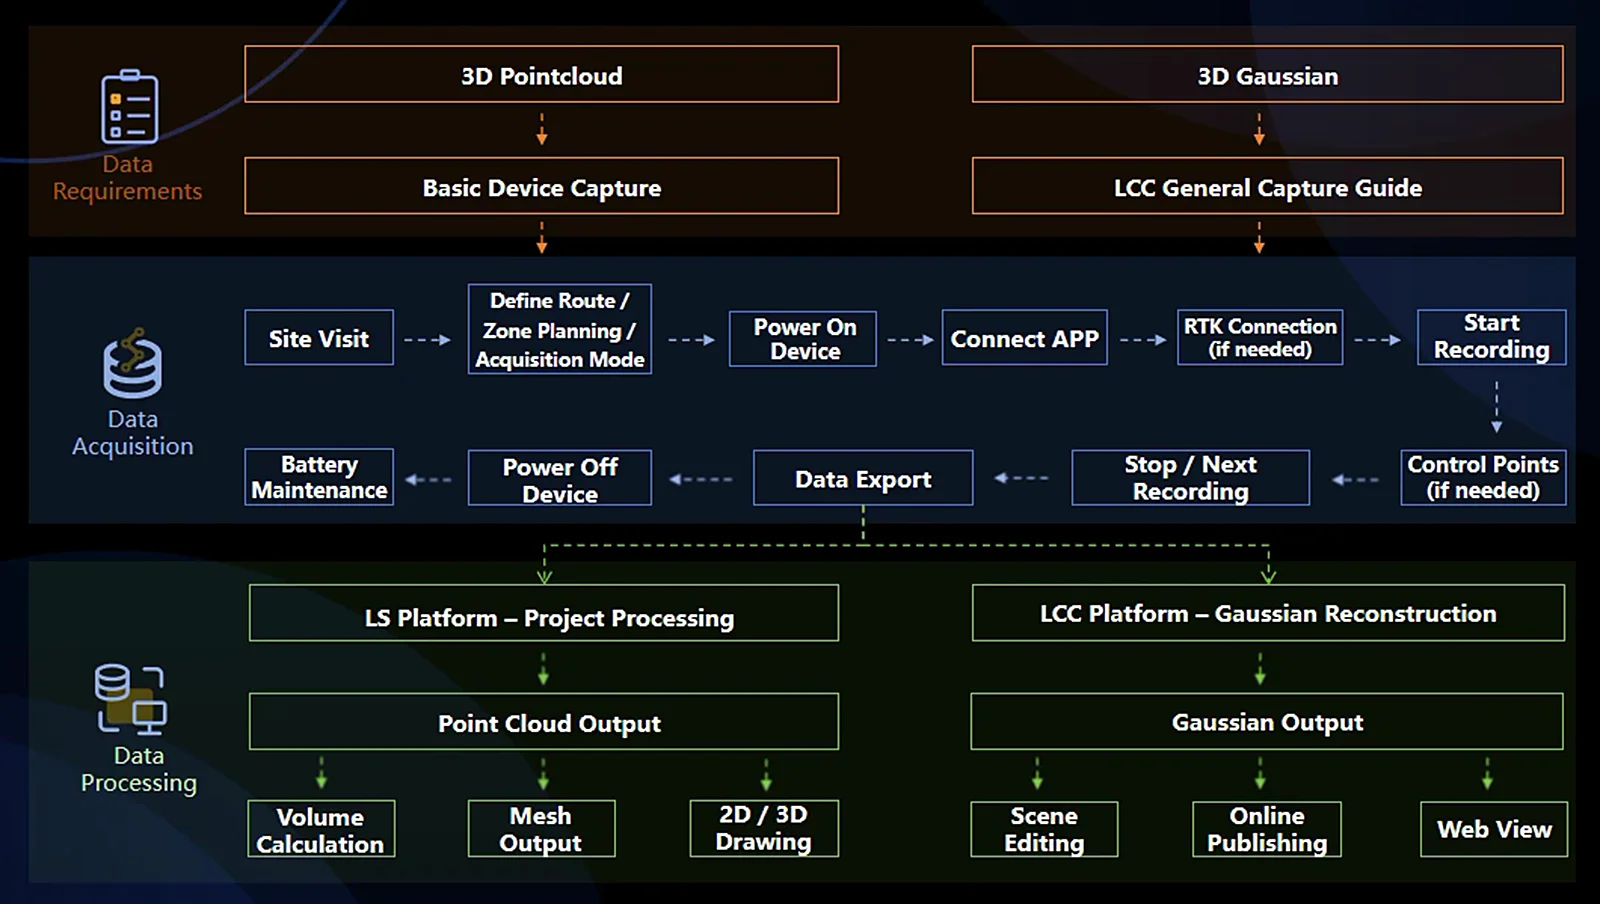
Genel tarama ve işleme iş akışı
Notlar
- PortalCam P1 yalnızca 3DGS çıktıları üretebilir; mühendislik ölçümlerinde kullanılabilecek lazer nokta bulutları üretemez.
- K / L serisi nokta bulutu, mesh ve 3DGS çıktılarını aynı anda üretebilir. Aynı ham tarama verisini Lixel Studio ve LCC Studio'ya ayrı ayrı aktararak işleyin; yeniden tarama gerekmez.
- Projeler için doğrudan ayrıntılı LCC tarama kılavuzunu izleyin: Genel Tarama İlkeleri. Temel cihaz kullanımı için resmi web sitesindeki her cihazın standart tarama kılavuzuna bakın, örneğin L2 Pro: Temel Cihaz İşlevleri; K2: Rota Planlama Önerileri.
Cihaz Modellerinin Çıktı Yetenekleri
| Cihaz | Gerçek zamanlı nokta bulutu | Son işlem görmüş nokta bulutu | Mesh | 3DGS | Konumlandırma Notları |
|---|---|---|---|---|---|
| PortalCam P1 | — | — | — | Evet | Mekânsal kamera; yalnızca 3DGS çıktısı verir, mühendislik ölçümü için uygun değildir |
| K2 | Evet | Evet | Evet | Evet | Hafif, taşınabilir model; gelişmiş 3DGS çıktıları sunar |
| L2 Pro | Evet | Evet | Evet | Evet | Geniş alanlarda kesintisiz tarama için |
| L3 | Evet | Evet | Evet | Evet | Amiral gemisi model; yüksek doğruluk ve görüntü kalitesinde görsel çıktılar sunar |
Doğruluk referansı:
- Son işlem sonrası göreli doğruluk: K2 yaklaşık 1 cm, L2 Pro yaklaşık 1 cm, L3 5 mm.
- Gerçek zamanlı doğrudan nokta bulutu doğruluğu: L3 için göreli 1 cm / mutlak 2,5 cm (RMSE). 5 mm göreli doğruluğa yalnızca son işlemden sonra ulaşılabilir; gerçek zamanlı doğrudan çıktılar bu doğruluk seviyesine sahip değildir.
Her Yazılımın Rolü
| Yazılım | Giriş | Ana İşlevler | Çıkış |
|---|---|---|---|
| LCC Scan App (mobil) | — | PortalCam P1 için tarama izleme ve cihaz kontrolü | Ham veriler P1 cihazında saklanır |
| Lixel Go App (mobil) | — | K / L serisi için tarama izleme, cihaz yönetimi ve veri indirme | Orijinal K / L serisi cihazında saklanır |
| Lixel Studio (masaüstü) | K / L serisi ham verileri | SLAM haritalama, nokta bulutu son işlemi, nokta bulutu düzenleme, vektör çizimi, harita birleştirme, çoklu biçimde dışa aktarma | .las / .laz / .ply (nokta bulutu), .obj / .osgb (mesh) |
| LCC Studio (masaüstü) | PortalCam P1 veya K / L serisi verileri | 3DGS sahne rekonstrüksiyonu ve görüntüleme | .lcc / .ply (Gauss) / .sog / .spz / .3d tiles / .usd |
| LCC Model Editor (masaüstü) | Yeniden oluşturulmuş birden çok 3DGS sahnesi | 3DGS modellerinin elle birleştirilmesi ve düzenlenmesi | Birleştirilmiş 3DGS modeli |
| LCC Linux (sunucu) | Büyük hacimli yeniden oluşturma | 3DGS sahne rekonstrüksiyonu ve görüntüleme | .lcc / .ply (Gauss) / .sog / .spz / .3d tiles / .usd |
Sık Karıştırılan Yazılımları Ayırt Etme
- LCC Scan ve Lixel Go: LCC Scan, PortalCam P1'e özel mobil veri toplama ve kontrol uygulamasıdır; Lixel Go ise K / L serisi için genel mobil veri toplama ve kontrol uygulamasıdır. İkisi birbirinin yerine kullanılamaz, ancak cihaza bağlanma ilkeleri benzerdir ve ikisi de Android ve iOS'ta kullanılabilir.
- LCC Studio ve LCC Model Editor: LCC Studio ham veriden 3DGS'e yeniden oluşturmayı yapar; LCC Model Editor ise yeniden oluşturulmuş birden çok 3DGS çıktısını birleştirir ve düzenler. İlki bir yeniden oluşturma aracı, ikincisi bir düzenleme aracıdır.
- Lixel Studio ve LCC Studio: Lixel Studio nokta bulutu ve Mesh üretir, LCC Studio ise 3DGS üretir. İkisi genellikle birlikte kullanılır: aynı lazer tarama verisi Lixel Studio'ya aktarılarak nokta bulutu, LCC Studio'ya aktarılarak 3DGS üretilebilir; yeniden veri toplamak gerekmez.
Çıktı Biçimleri Başvurusu
| Uzantı | Veri türü | Üreten yazılım | Uyumlu yazılımlar |
|---|---|---|---|
| .las / .laz | Standart lazer nokta bulutu | Lixel Studio | CloudCompare, AutoCAD, Revit, SketchUp (eklenti gerekir) ve yaygın nokta bulutu yazılımları |
| .ply (nokta bulutu) | Nokta Bulutu Formatı | Lixel Studio | CloudCompare, Blender, MeshLab vb. |
| .ply (3DGS Gauss) | 3DGS Gauss biçimi | LCC Studio | 3DGS destekleyen görüntüleyiciler ve eklentiler; standart nokta bulutu yazılımlarında açılamaz |
| .lcc / .lcc2 (SOG/SPZ) | LCC, XGRIDS'e özgü bir 3DGS biçimidir; LCC2 genel bir sıkıştırılmış biçimdir | LCC Studio | LCC Viewer, LCC SDK, LCC Editor |
| .obj + .mtl + .jpg doku | Mesh ve doku | Lixel Studio | 3ds Max, Maya, Blender, Rhino, SketchUp ve diğer yaygın 3B yazılımlar ve görüntüleyiciler |
| .osgb | Mesh ve doku | Lixel Studio | DasViewer, ContextCapture Viewer, OSGViewer, Supermap, Cesium |
| .dxf / .rcp | Autodesk katman ve nokta bulutu biçimi | Lixel Studio | AutoCAD, ReCap |
| .e57 | Nokta bulutu + panoramik fotoğraf biçimi | Lixel Studio | ReCap |
| .usd / .usdz | NVIDIA Omniverse'e özel biçim | LCC Studio | Omniverse Kit |
| 3D Tiles | WebGIS / dijital ikiz için karolara bölünmüş 3B veri biçimi | LCC Studio | Cesium |
İki Tür PLY Dosyasını Ayırt Etme
.ply genel bir kapsayıcı biçimdir. XGRIDS çıktılarında niteliği farklı iki tür PLY dosyası vardır. Uzantıları aynıdır, ancak iç veri yapıları ve kullanım alanları tamamen farklıdır; birbirinden ayırt edilmeleri gerekir.
| Karşılaştırma | Nokta bulutu PLY | 3DGS Gauss PLY |
|---|---|---|
| Üreten yazılım | Lixel Studio'dan dışa aktarılır | LCC Studio'dan dışa aktarılır |
| İç veri yapısı | Her kayıt koordinat ve renk içeren bir noktadır (x, y, z, r, g, b) | Her kayıt konum, ölçek, yönelim ve küresel harmonik katsayıları içeren bir Gauss temel öğesidir |
| Standart nokta bulutu yazılımları (ör. CloudCompare) | Yüksek yoğunluklu, renkli bir nokta bulutu olarak normal şekilde açılır ve görüntülenir | Noktalar arası aralık büyük, yoğunluk düşük olarak açılır |
| 3DGS görüntüleyici | İçe aktarmada hata verir | 3DGS sahnesini görüntüler |
| Dosya boyutu | Görece büyük | Görece küçük |
Nasıl Ayırt Edilir
- Dışa aktaran yazılıma göre: Lixel Studio'nun dışa aktardığı dosya nokta bulutu PLY'dir ve LCC Studio'ya aktarılırsa hata verir; LCC Studio'nun dışa aktardığı dosya 3DGS PLY'dir ve Lixel Studio'ya aktarıldığında gerçekçi bir sahne olarak görüntülenebilir.
- Dosya boyutuna göre: aynı sahnenin 3DGS PLY dosyası, nokta bulutu PLY dosyasından belirgin biçimde küçüktür.
- Amaca göre: ölçme/modelleme, BIM ya da biçim dönüşümü için kullanılan dosya nokta bulutu PLY olmalıdır; sergileme ve görsel sunum için kullanılan dosya 3DGS PLY olmalıdır.
Tipik İş Akışı Senaryoları
BIM ya da CAD çalışması için yalnız ölçüm nokta bulutu teslimi
Uygulama alanları: bina rölevesi, Scan-to-BIM, as-built kabul, arazi ölçmesi.
İşlem akışı:
- Sahadaki veri toplamayı K2 / L2 Pro / L3 ile tamamlayın.
- Ham veriyi USB kablosuyla iş istasyonuna aktarın.
- SLAM haritalama ve nokta bulutu son işlemini Lixel Studio'da tamamlayın; .las biçiminde çıktı alın ya da .obj / .osgb biçiminde üretin.
- Sonraki çalışmalar için üçüncü taraf yazılımlara (Revit, AutoCAD, SketchUp, CloudCompare vb.) aktarın.
Notlar:
- Mutlak koordinat ancak veri toplama sırasında RTK etkinleştirilip kurallara uygun kayıt yapılırsa elde edilir; aksi hâlde çıktı yalnız bağıl koordinat taşır.
- Veri toplamanın sonunda başlangıç–bitiş kapanışı hedefleyin (başlangıç noktasının 1 m yakınına dönün); böylece döngü kapatma optimizasyonu birikmiş hatayı bastırabilir.
- 5 mm bağıl doğruluk gereken projelerde son işlemden geçmiş çıktılar kullanılmalı, yerine gerçek zamanlı doğrudan nokta bulutu konmamalıdır.
Sergileme ya da film ön görselleştirmesi için yalnız 3DGS teslimi
Uygulama alanları: gayrimenkul sunumu, örnek daire tanıtımı, kültür turizmi sergi salonları, film mekân keşfi.
A Seçeneği: PortalCam P1 kullanın (önerilen)
- LCC Scan App ile taramayı tamamlayın.
- LCC Studio'da 3DGS rekonstrüksiyonunu tamamlayın; çıktı olarak .lcc veya 3DGS PLY alın.
- LCC Scene Editor ile web'de paylaşın veya SDK aracılığıyla bir geliştirme platformu uygulamasına entegre edin.
Seçenek B: K / L serisini kullanın
- Lixel Go App ile taramayı tamamlayın.
- LCC Studio'da 3DGS rekonstrüksiyonunu tamamlayın.
Seçim önerisi: Yalnızca 3DGS çıktıları gerekiyorsa PortalCam P1 iş akışı en kısa ve en verimli yöntemdir. Projede nokta bulutu çıktısı da gerekiyorsa K / L serisi aynı veriden ek olarak 3DGS çıktısı verebilir; ilave cihaz almaya gerek kalmaz.
Tek taramadan nokta bulutu, Mesh ve 3DGS teslimi
Uygun senaryolar: Kapsamlı teslim gerektiren projeler; örneğin ölçüm çıktılarının, as-built dokümantasyonunun ve dijital ikiz modellerinin birlikte teslimi. Bu senaryo için önerilen model L3'tür.
İşlem akışı:
- L3 ile sahada tek seferde tarama yapın.
- Ham veriyi Lixel Studio'ya aktarın; çıktı olarak nokta bulutu (.las) ve Mesh (.obj) alın.
- Aynı ham veriyi LCC Studio'ya aktarın; çıktı olarak 3DGS (.lcc veya 3DGS PLY) alın.
Not: Aynı ham tarama verisi iki yazılıma ayrı ayrı aktarılarak işlenebilir; yeniden tarama yapmaya gerek yoktur.
Çok Parçalı Verilerin Birleştirilmesi
Çok parçalı veriler için birleştirme seçeneği veri kaynağına ve tarama koşullarına bağlıdır ve dört duruma ayrılır.
| Durum | Tarama koşulları | Birleştirme seçeneği |
|---|---|---|
| Aynı cihaz modeli, RTK ile | Tüm parçalarda RTK etkin ve RTK GNSS alımı iyi | Lixel Studio / LCC Studio harita birleştirme (koordinatlara dayalı otomatik hizalama) |
| Aynı cihaz modeli, RTK olmadan | Parçalı tarama; komşu parçalar arasına aynı adlı bağlantı noktaları yerleştirilmiş | Lixel Studio / LCC Studio harita birleştirme (aynı adlı noktalara dayalı otomatik hizalama) |
| Aynı cihaz modeli, RTK olmadan | Parçalı tarama; komşu parçalar arasında aynı adlı bağlantı noktası yok, yörünge çakışması var (10 m) | Lixel Studio bağlantı noktasız harita birleştirme (seçilen alanın özelliklerine dayalı hizalama) |
| Hava verisi ve yer verisi | K / L + drone için iyi bir RTK GNSS gerekir; P1 kamera + drone için RTK gerekmez | LCC Studio Hava-Yer Harita Birleştirme iş akışı (bkz. "Hava-Yer Harita Birleştirme İş Akışı") |
| Farklı kaynaklardan veya farklı türlerden Gaussian çıktıları | Örneğin rekonstrüksiyonu tamamlanmış iki 3DGS sahnesi | LCC Model Editor ile manuel birleştirme |
Çıktıları Unity / Unreal / Web / Mobil / VR Ortamına Aktarma
| Hedef platform | İlgili SDK | Girdi formatı |
|---|---|---|
| Unity (masaüstü ve mobil) | LCC Unity SDK | .lcc veya 3DGS PLY |
| Unreal | LCC Unreal SDK | .lcc veya 3DGS PLY |
| Web tarayıcı | LCC Web SDK | .lcc veya 3DGS PLY |
| VR (Pico4 Ultra, Quest3) | LCC Unity SDK | .lcc veya 3DGS PLY |
Notlar:
- LCC Unity SDK, WebGL paketlemeyi desteklemez. Web gereksinimleri için LCC Web SDK kullanılmalıdır; Unity WebGL ile karşılanamaz.
- Nokta bulutu ve Mesh çıktıları XGRIDS SDK üzerinden aktarılmaz. Bu çıktılar, üçüncü taraf yazılımlardaki ilgili içe aktarma eklentileriyle entegre edilir.
Yaygın Yanılgıların Açıklığa Kavuşturulması
Yanılgı 1: "PortalCam P1 lazer nokta bulutu üretebilir."
Bu yanlıştır. PortalCam P1 bir mekânsal kameradır; yakaladığı veri yalnızca LCC Studio ile 3DGS çıktılarına dönüştürülebilir ve mühendislik ölçümlerinde kullanılabilecek bir lazer nokta bulutuna çevrilemez. Nokta bulutu gereksinimi olan projelerde K2 / L2 Pro / L3 kullanılmalıdır.
Yanılgı 2: "Tarama sırasında LCC formatını seçmeniz gerekir."
Tarama aşamasında herhangi bir çıktı formatı seçmeye gerek yoktur. Cihaz tarama sırasında yalnızca ham veriyi saklar; LCC, son işlem aşamasında LCC Studio'da oluşturulan bir çıktı formatıdır ve tarama aşamasındaki ayarlarla ilgisi yoktur.
Yanılgı 3: "Çözüm cihaz üzerinde hesaplanır."
Bu yanlıştır. Cihazın doğrudan verdiği veriye koordinat dönüşümü ve renklendirme uygulanır; ancak SLAM haritalama, hareketli nesne temizleme ve 3DGS rekonstrüksiyonunun tamamı iş istasyonunda Lixel Studio veya LCC Studio ile yapılır.
Yanılgı 4: "3DGS bir nokta bulutudur."
İkisi doğaları gereği farklıdır. 3DGS (3D Gaussian Splatting), sahneyi yönlendirilmiş Gaussian primitifleriyle ifade eder ve görsel görünümü yeniden oluşturmak için kullanılır; mühendislik ölçümü için kullanılmaz. Nokta bulutu ise her biri koordinat ve renk bilgisi (x, y, z, r, g, b) içeren bağımsız noktalardan oluşur ve mühendislik ölçümlerinde kullanılabilir. İkisi de .ply uzantısıyla saklanabilse de iç veri yapıları tamamen farklıdır.
Yanılgı 5: "L3 ile taramada telefona gerek yoktur."
Bu yanlıştır. L3'ün etkinleştirilmesi için uygulama ve ağ bağlantısı gerekir. Ayrıca kayıt sırasında Cors girişinin çalışır durumda kalması için telefonun kararlı bir hotspot ağı sağlaması gerekir.
Yanılgı 6: "LCC Scan App, LCC taraması için özel uygulamadır."
Bu yanlıştır. LCC Scan App, yalnızca PortalCam P1 için geliştirilmiş mobil tarama kontrol uygulamasıdır; K / L serisinin genel kayıt yazılımı Lixel Go'dur ve onunla kaydedilen ham veri de doğrudan LCC modellerini oluşturmak için kullanılabilir.
Yanılgı 7: "Çok parçalı tarama verileri doğrudan LCC Studio'da birleştirilebilir."
Duruma bağlıdır. Aynı cihaz modelinden gelen çok parçalı verilerde, tüm parçalarda RTK etkinse veya komşu veri parçaları arasına aynı adlı bağlantı noktaları yerleştirilmişse LCC Studio'da harita birleştirme kullanılabilir. RTK ve bağlantı noktası yoksa işleme büyük olasılıkla hatayla sonuçlanır veya birleştirme hizasız çıkar.
Terimler Sözlüğü
- SLAM (Simultaneous Localization and Mapping): eş zamanlı konumlandırma ve haritalama teknolojisi.
- 3DGS (3D Gaussian Splatting): Sahne görünümünü Gaussian primitifleriyle ifade eden, görsel kalitede bir 3B sahne temsil teknolojisi.
- Mesh: Üçgen yüzeylerden ve dokulardan oluşan 3B mesh modeli.
- LCC (Lixel CyberColor): XGRIDS'in 3DGS teknolojisi markası.
- RTK (Real-Time Kinematic): Son işlem sonrası mutlak koordinatları elde etmek için kullanılan, gerçek zamanlı kinematik taşıyıcı faz diferansiyel konumlandırma teknolojisi.
- Döngü Kapatma: SLAM'de, daha önce taranmış alanları tanıyarak biriken sapma hatasını düzelten yaygın bir yöntemdir.
- Bağlantı noktasız eşleştirme: Lixel Studio'nun sunduğu, seçilen alandaki özellik noktalarına dayanarak çok parçalı verilerin rijit hizalamasını tamamlayan sonraki aşama hizalama yöntemi.
Bu bölüm XGRIDS'in resmî kullanım kılavuzundan Türkçeye çevrildi; ekran görüntüleri ve arayüz adları özgün haliyle İngilizcedir. İngilizce aslı (yeni sekmede açılır) · Güncelleme:



