

RTK sinyalinin kaybolduğu sahnelerde (alt geçitler, üst geçit altları, bina içleri) SLAM haritalama ile gerçek zamanlı RTK birleştirme, RTK kilidi açıkken mutlak koordinat elde etme imkânı sağlar. RTK bağlantısı kesildikten sonra 50 m içinde L2 Pro, yatay ve düşey olarak <= 5 cm doğruluğu karşılar. 100 m içinde ise yatay ve düşey olarak <= 10 cm doğruluğu karşılar.
Kullanım Senaryosu için Ön Koşullar
- Firmware sürümü 2.3.0 veya üzeri.
- RTK bağlı.
- RTK kaynak elipsoidi WGS84 veya CGCS2000.
- Cihaz başlatıldıktan sonra, RTK sabit çözüm durumundayken 10 m × 10 m boyutunda L şeklinde bir rota yürüyün.
- Rotada RTK sinyali iyi olmalı ve sabit çözüm korunmalıdır. Rota, tüm ölçüm alanının üç kenarını kapsamalıdır.
- RTK bağlantı kesintisi 100 m'yi aşmamalıdır.
- Cihazın çekim özelliklerine uygun olmalıdır.
Gerçek Hayattan Örnekler
1. Çekim örneği görseli:
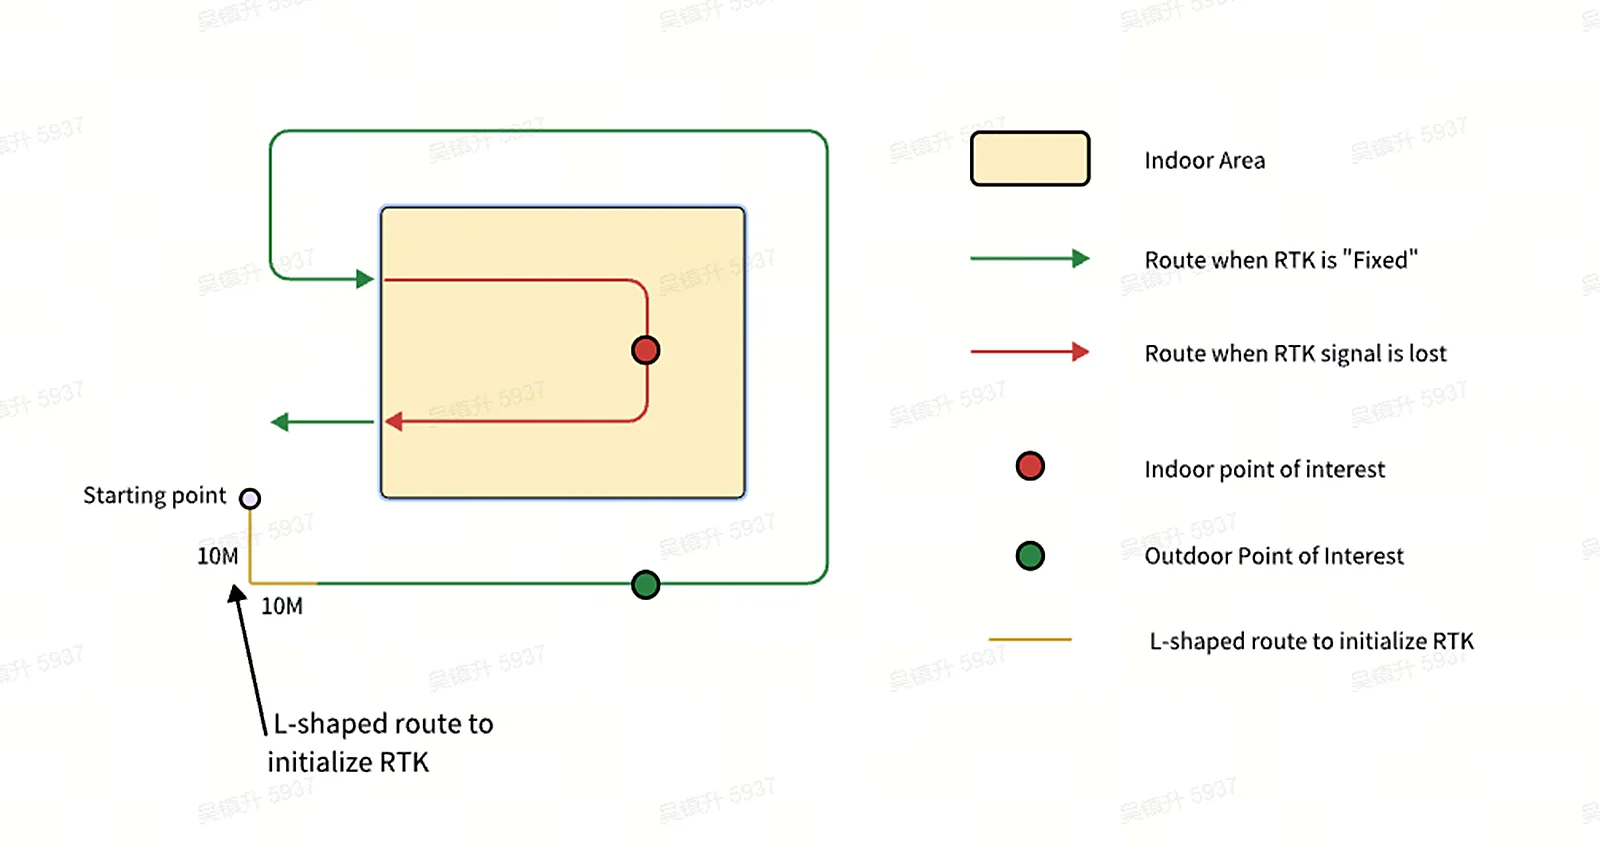
Yeşil, RTK sabit çözümünün bulunduğu rotayı; kırmızı ise RTK kilidinin açık olduğu durumu gösterir. Ölçüm noktası ile RTK durumunun değiştiği konum arasındaki yürüme mesafesi 50 m içindeyse ölçüm noktasının mutlak koordinat doğruluğu 5 cm içinde tutulabilir. Bu mesafe 100 m içindeyse mutlak koordinat doğruluğu 10 cm içinde tutulabilir.
2. Sonuç Dosyaları
LixelGO'da cihaz sayfasından nokta bulutu verilerine girerek geçmiş projeleri görüntüleyin. Sağ üst köşedeki " ... " simgesine dokunun, ardından "Download measurement point file" seçeneğine dokunarak measure_points_latest.csv ölçüm noktası dosyasını uygulamanın yerel depolamasına indirin.
Görsel:
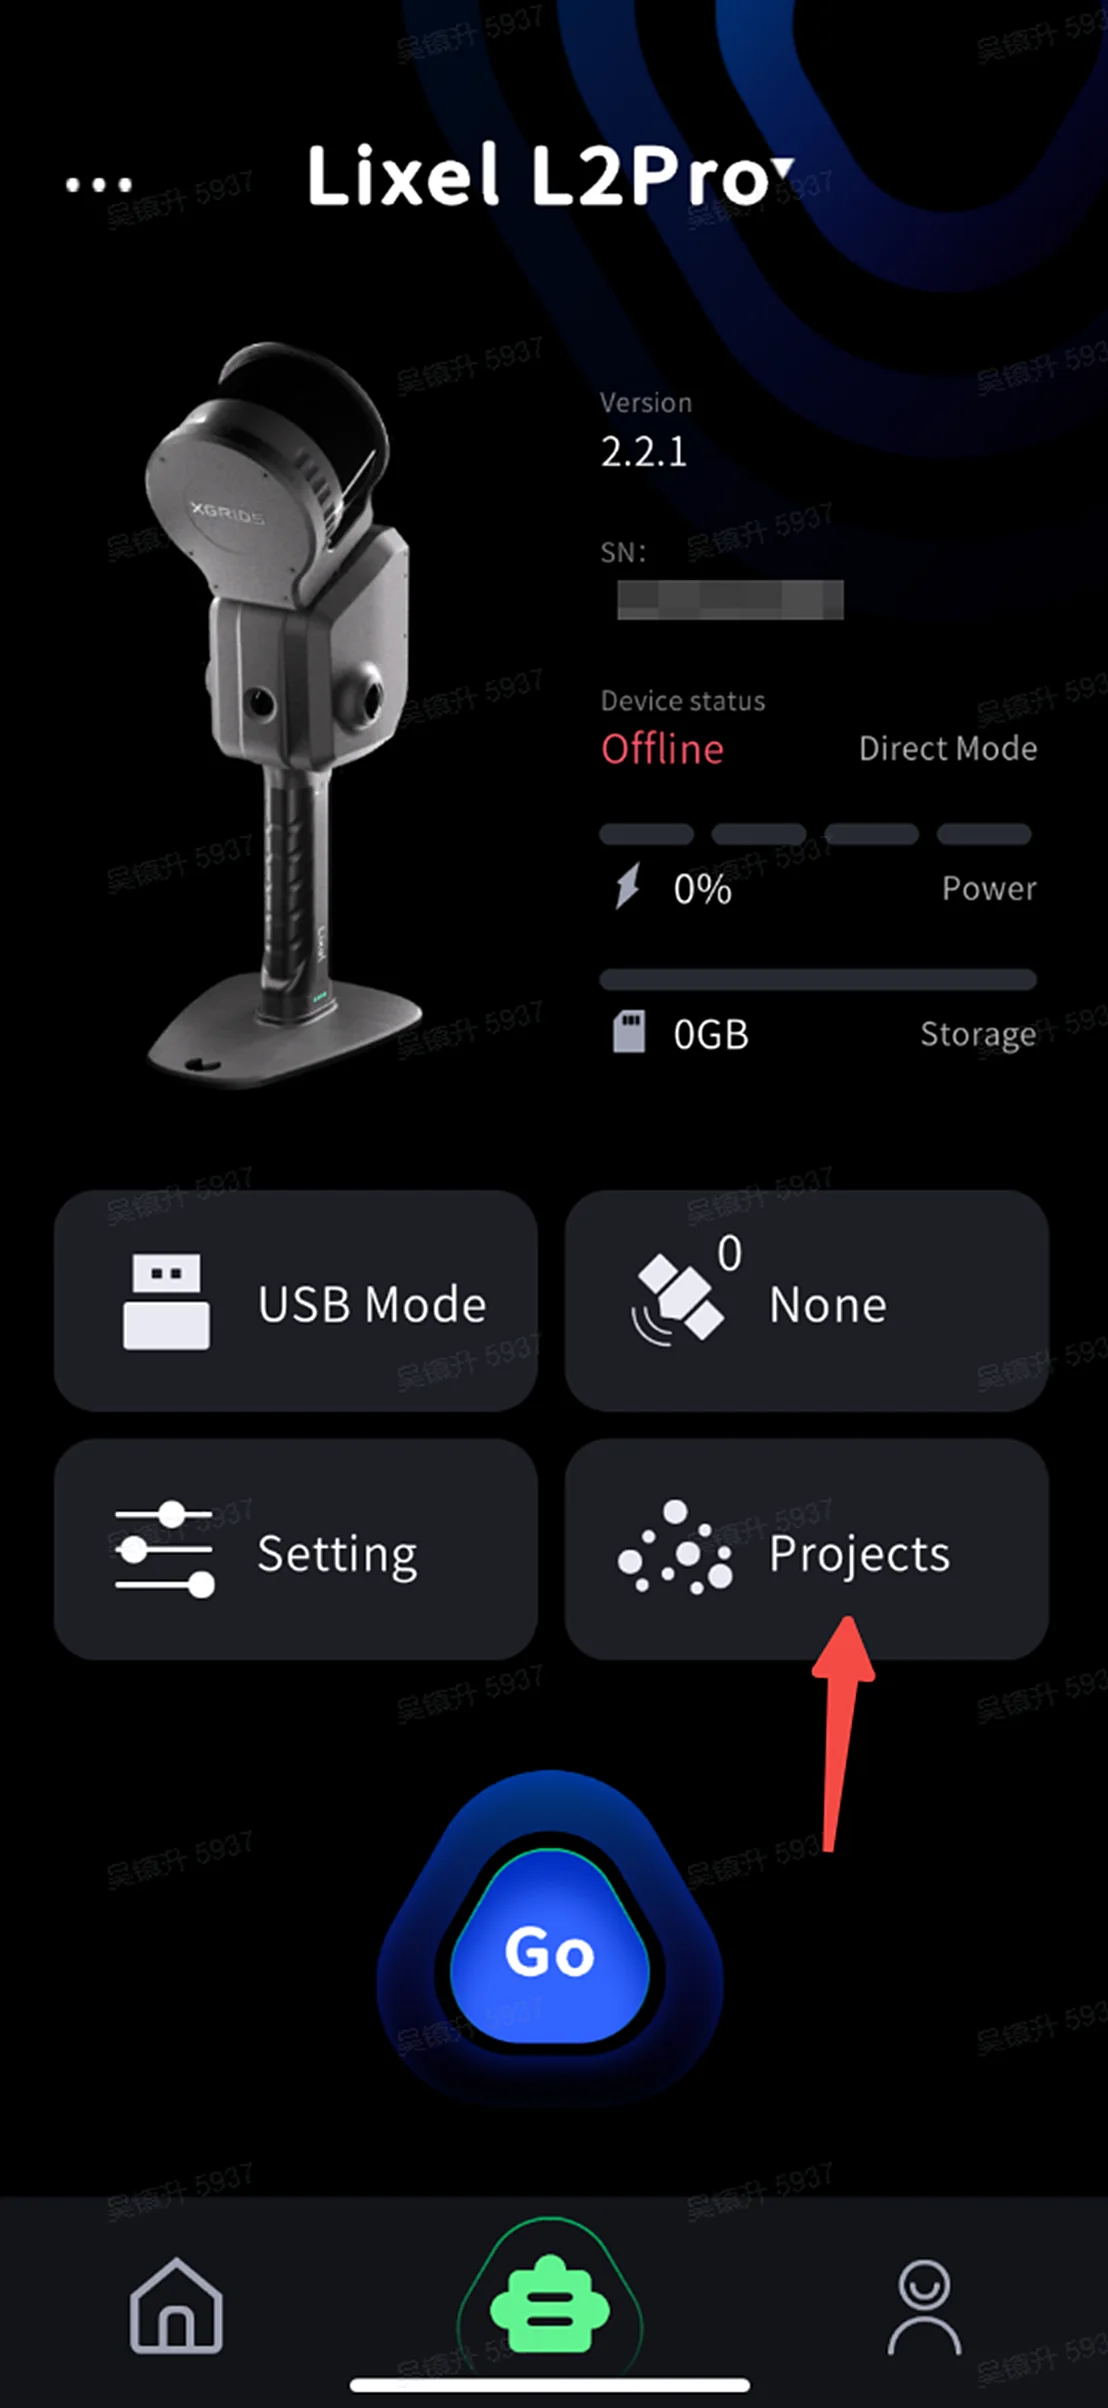
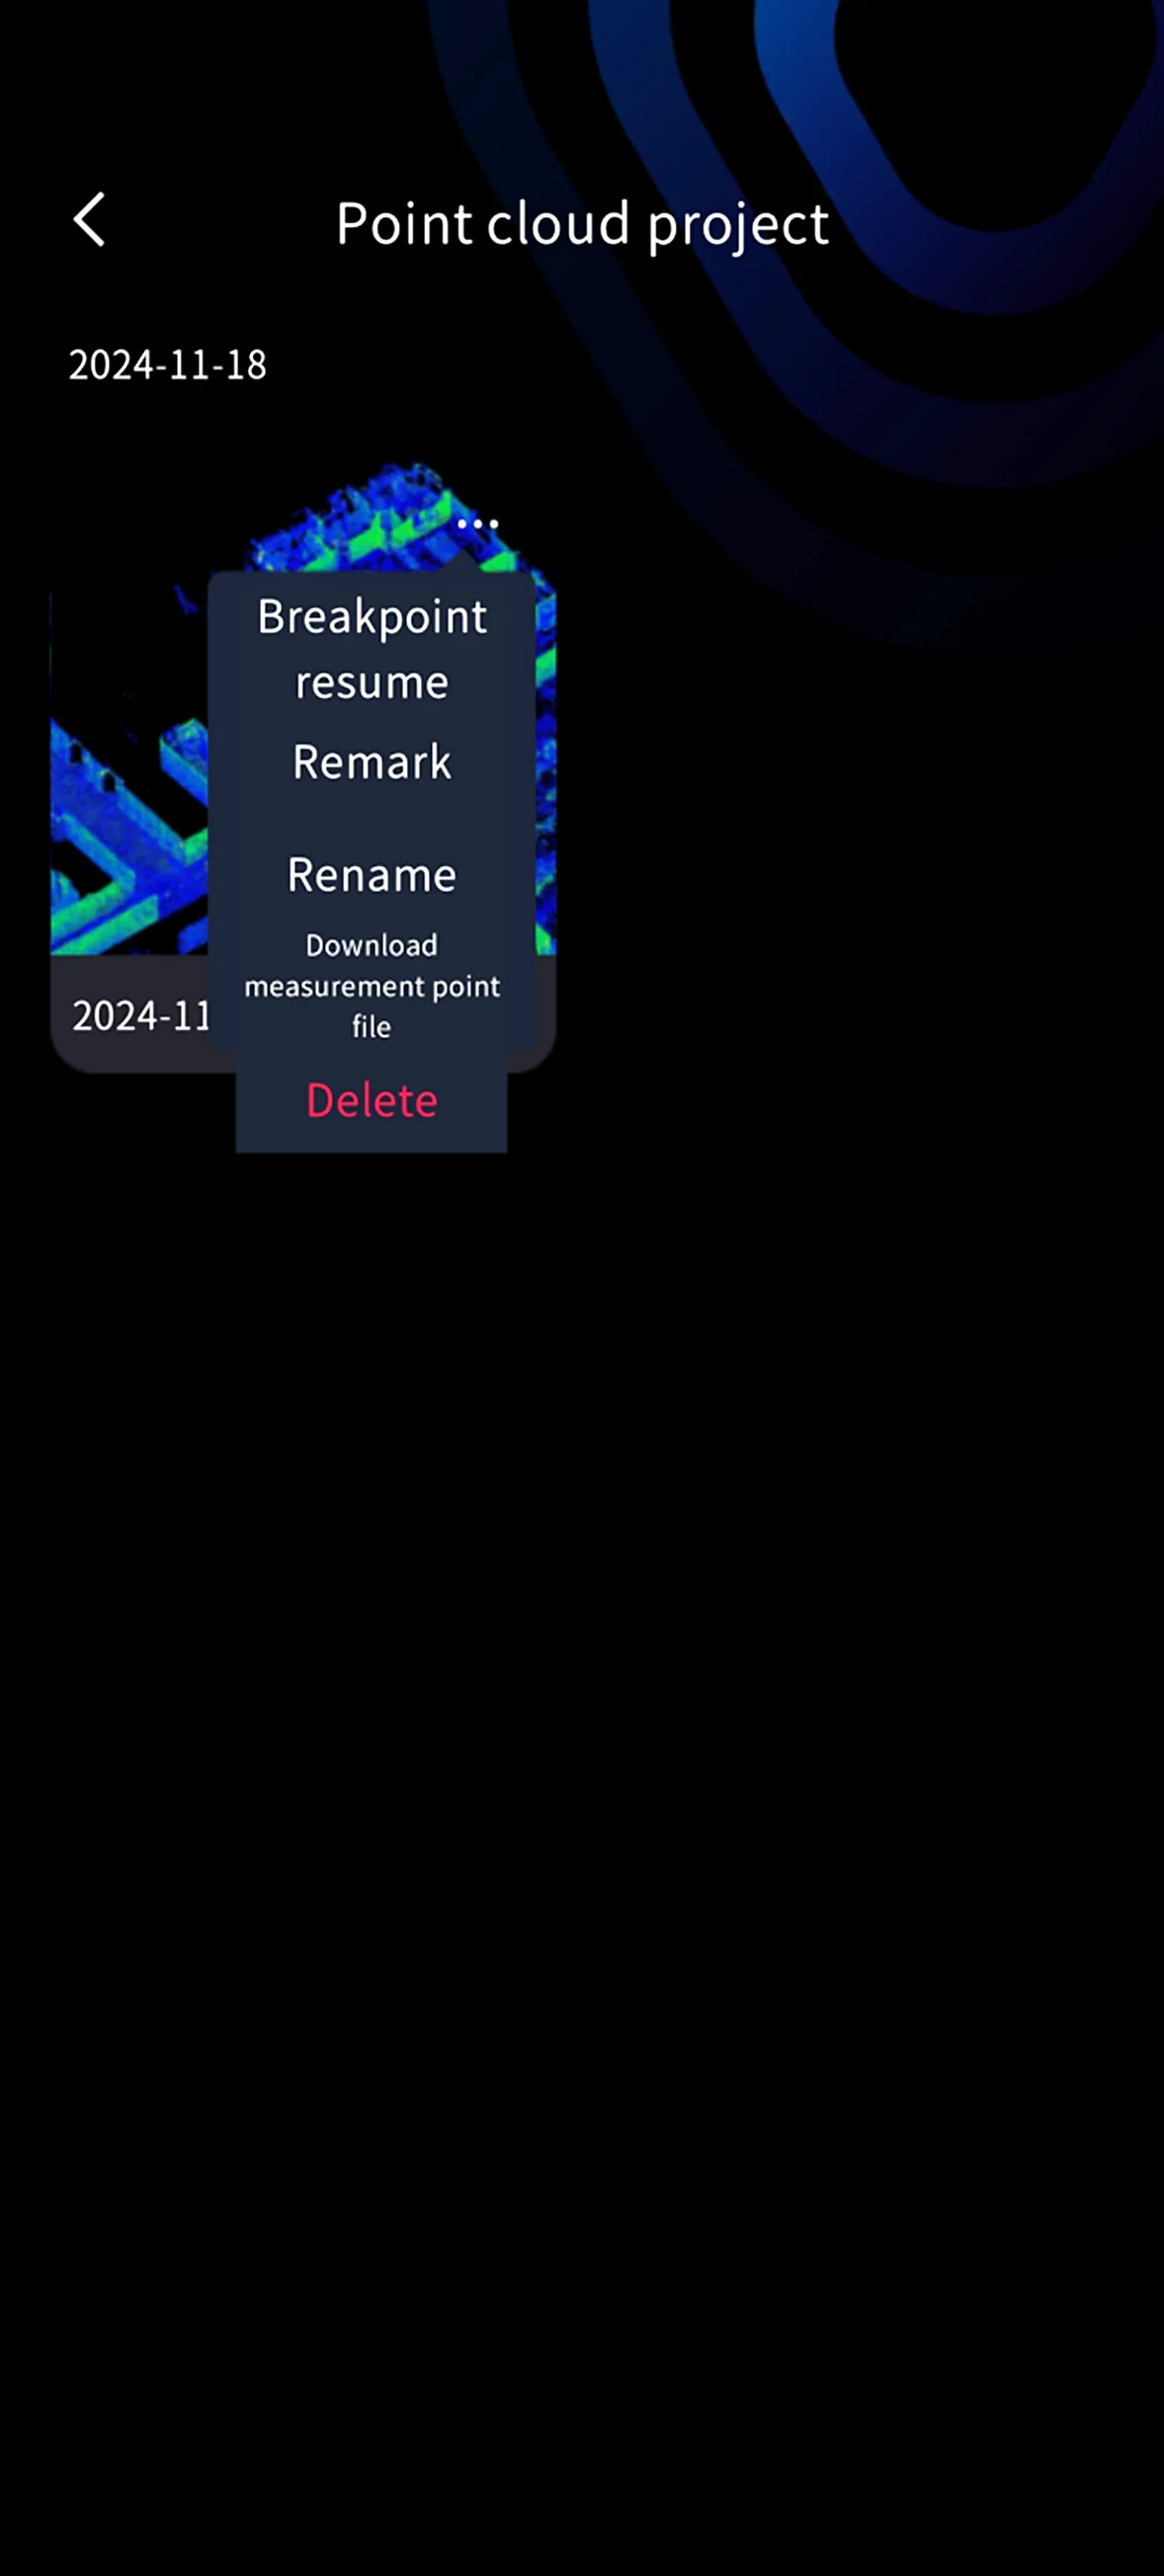
project_data proje dosyasının altında iki adet gerçek zamanlı RTK ölçüm sonucu kaydedilir. Biri gerçek zamanlı ölçüm sonucudur, diğeri ise tarama tamamlandıktan sonra optimize edilen sonuçtur.
| Dosya Yolu | Açıklama |
|---|---|
| /project_data/measure_points.csv | Bu dosya, uygulamada gösterilenle aynı olan gerçek zamanlı ölçüm sonucunu saklar. |
| /project_data/measure_points_latest.csv | Bu dosya, harita tabanlı optimizasyondan sonraki ölçüm sonucunu saklar. Sonuç, uygulamada gösterilenden biraz farklı olabilir. Uygulamada nokta bulutu projesinden indirilen ölçüm noktası dosyası measure_points_latest.csv dosyasıdır. |
measure_points.csv ve measure_points_latest.csv dosyalarının başlığı aynıdır. Fark, measure_points_latest.csv dosyasının tarama tamamlandıktan sonraki optimize edilmiş sonuç olmasıdır. measure_points_latest.csv sonucunun kullanılması önerilir. measure_points.csv başlık alanlarının anlamları aşağıdaki tabloda gösterilmiştir:
| #timestamp | Zaman damgası |
|---|---|
| id | Kimlik numarası |
| type | GNSS türü: wgs84: 2, cgcs2000: 3 |
| label | Ölçüm noktası adı |
| B | Enlem (°) |
| L | Boylam (°) |
| H | Jeodezik yükseklik (m) |
| E | Doğu koordinatı (m) |
| N | Kuzey koordinatı (m) |
| Z | Jeodezik yükseklik (m) |
| Ondülasyon | Yükseklik anomalisi (m) |
| std | Ölçüm noktası standart sapması (m) |
| x | Yerel koordinat x |
| y | Yerel koordinat y |
| z | Yerel koordinat z |
Bu bölüm XGRIDS'in resmî kullanım kılavuzundan Türkçeye çevrildi; ekran görüntüleri ve arayüz adları özgün haliyle İngilizcedir. İngilizce aslı (yeni sekmede açılır) · Güncelleme:



