

Uygun cihazlar: Lixel L2 Pro + DJI drone önerilir; Lixel K2, Lixel P1 + drone desteklenir
Hava-Yer Harita Birleştirme Nedir?
Hava-yer harita birleştirme, bir drone ile alınan hava görüntülerini XGRIDS el tipi cihazlarla alınan yer verileriyle birleştirerek çok açılı ve çok ölçekli bütünleşik modelleme sağlar. Geniş sahalar, bina grupları ve turistik alanlar gibi karmaşık arazilerin eksiksiz modellenmesi için uygundur.
Ön Koşullar
- Hava-yer harita birleştirmenin yer bölümü, birden fazla yer tarama verisi segmentinin birleştirilmesini destekler; tarama gereksinimleri harita birleştirme ile aynıdır
- Çoklu odak uzaklıklı kameralara sahip dronelarda, tek bir yeniden oluşturma boyunca aynı odak uzaklığını kullanın
P Serisi Cihazlar (Lixel P1)
- P serisi cihazlar, yer ve hava verilerini hizalamak için hava-yer birleştirme kontrol noktalarını kullanır
- Dronea RTK gerekmez (drone RTK veri anahtarını kapatın); hava-yer birleştirme kontrol noktalarıyla birlikte kullanıldığında iyi sonuçlar elde edilir
- Dronenun her kalkış/iniş noktasında bir hava-yer birleştirme noktası işaretleyin ve o konuma ait hava fotoğraflarını ile kalkış/iniş noktası fotoğraf klasörünü yükleyin
- Tarama sırasında drone kalkış/iniş noktasında hava-yer birleştirme noktası işaretlenmeden hava fotoğrafları doğrudan yüklenirse birleştirme kalitesi düşebilir veya yeniden oluşturma başarısız olabilir
L Serisi Cihazlar (Lixel L2 Pro)
- L serisi cihazlar, mutlak koordinatlar için cihazın dahili RTK konumlandırmasını kullanır
- Hem yer cihazında hem de dronede RTK etkin olmalı ve aynı koordinat sistemi kullanılmalıdır (WGS84 veya CGCS2000)
- Tarama yapılan sahada iyi bir RTK sinyali bulunmalıdır
- Önerilmez: L serisi RTK + RTK'sız drone kombinasyonu yeniden oluşturma hatasına veya model katmanlarının ayrılmasına neden olabilir
Önerilen Cihaz Kombinasyonları
| Yer Verisi | Drone Verisi | Öneri | Açıklama |
|---|---|---|---|
| L serisi RTK | Drone RTK | ⭐⭐⭐ | En yüksek doğruluk, önerilir |
| P serisi hava-yer birleştirme kontrol noktaları | Drone RTK | ⭐⭐⭐ | Önerilir |
| P serisi hava-yer birleştirme kontrol noktaları | RTK'sız drone | ⭐⭐⭐ | Önerilir, tüketici sınıfı dronelari destekler |
| L serisi RTK | RTK'sız drone | ⚠️ | Önerilmez; yeniden oluşturma hatasına veya katman ayrılmasına neden olabilir |
Veri Yapısı
Hava-yer harita birleştirme verileri 2 bölüm görüntü içermelidir:
| Veri Türü | Tarama Yöntemi | Açıklama |
|---|---|---|
| Hava Bölümü | Drone ile hava fotoğrafçılığı | Yukarıdan bakış sahne verisi |
| Kalkış/İniş Bölümü | Drone kalkış/iniş çekimi | Havadan ve Yerden Görünümler Arasında Veri Bağlama (Kritik) |
Önerilen Drone Modelleri
| Önerilir | Kabul Edilebilir | Önerilmez |
|---|---|---|
| Zenmuse P1 | DJI M3E / DJI M4E / DJI P4R | DJI M3T / FC3582 |
Havadan Çekim Bölümü
Havadan çekim bölümü temel olarak normal eğik fotoğrafçılık gereksinimlerine göre yapılır.
| Öğe | Öneri |
|---|---|
| Uçuş Modu | Tam kapsama sağlamak için ızgara uçuşu önerilir |
| Örtüşme Oranı | ≥ 85% |
| Uçuş Yüksekliği | İzin verilen en düşük güvenli yükseklikte uçmak en iyi sonucu verir; özel kısıtlamalar dışında 50 m üzerinde uçulması önerilmez |
| Tek/Çok Katmanlı Uçuş | Basit küçük/orta ölçekli sahneler: en düşük güvenli yükseklikte tek katman uçun; karmaşık büyük sahneler: en düşük katmanın üzerinde 1-2 ek katman uçun |
| Çok Katmanlı Yükseklik Farkı | Bitişik katmanlar arasındaki yükseklik farkı 2 katını aşmamalıdır |
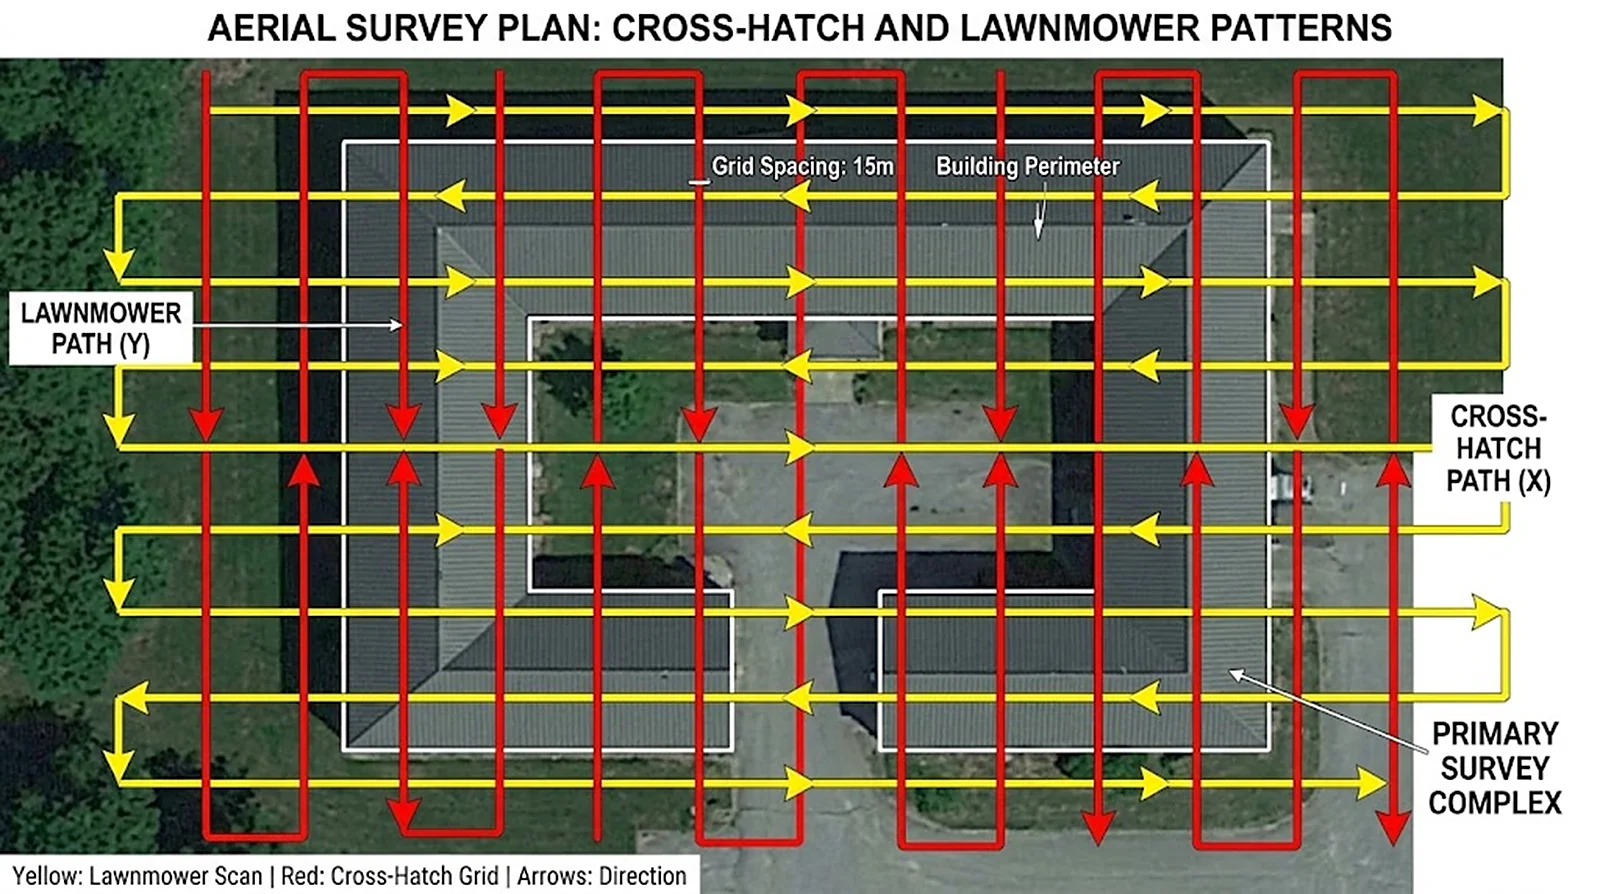
Drone Izgara Uçuşu Rota Planlaması
Bina Cephesi Çekimi
Çatı ızgara uçuşuna ek olarak bina cepheleri (dış yüzeyler) de ayrıca kapsanmalıdır.
Dairesel Uçuş
Drone, tüm cepheleri kapsamak için bina çevresinde döner:
| Öğe | Öneri |
|---|---|
| Uçuş Mesafesi | Bina cephesinden 3-5 m |
| Uçuş Yüksekliği | Bina yüksekliğinin 1/2 ile 2/3'ü arası (yukarıdan aşağıya kapsama için) |
| Lens yönü | Her zaman binanın dış duvarına dönük |
| Uçuş Hızı | ≤ 5 m/s, sabit ve düzenli |
| Kapsama Gereksinimi | Binanın dört cephesi de dolaşılmalıdır; çok açılı kapsama için köşelerde yavaşlayın |
| Çok Katmanlı Dairesel Uçuş | Yüksek binalar 2-3 farklı yükseklikte dolaşılabilir |
Dairesel çekimin çözdüğü sorun: Izgara uçuşu yalnızca çatıyı ve zeminin yukarıdan görünümünü kapsar; bina cepheleri (pencereler, duvar detayları, girişler) dairesel uçuşla tamamlanmalıdır.
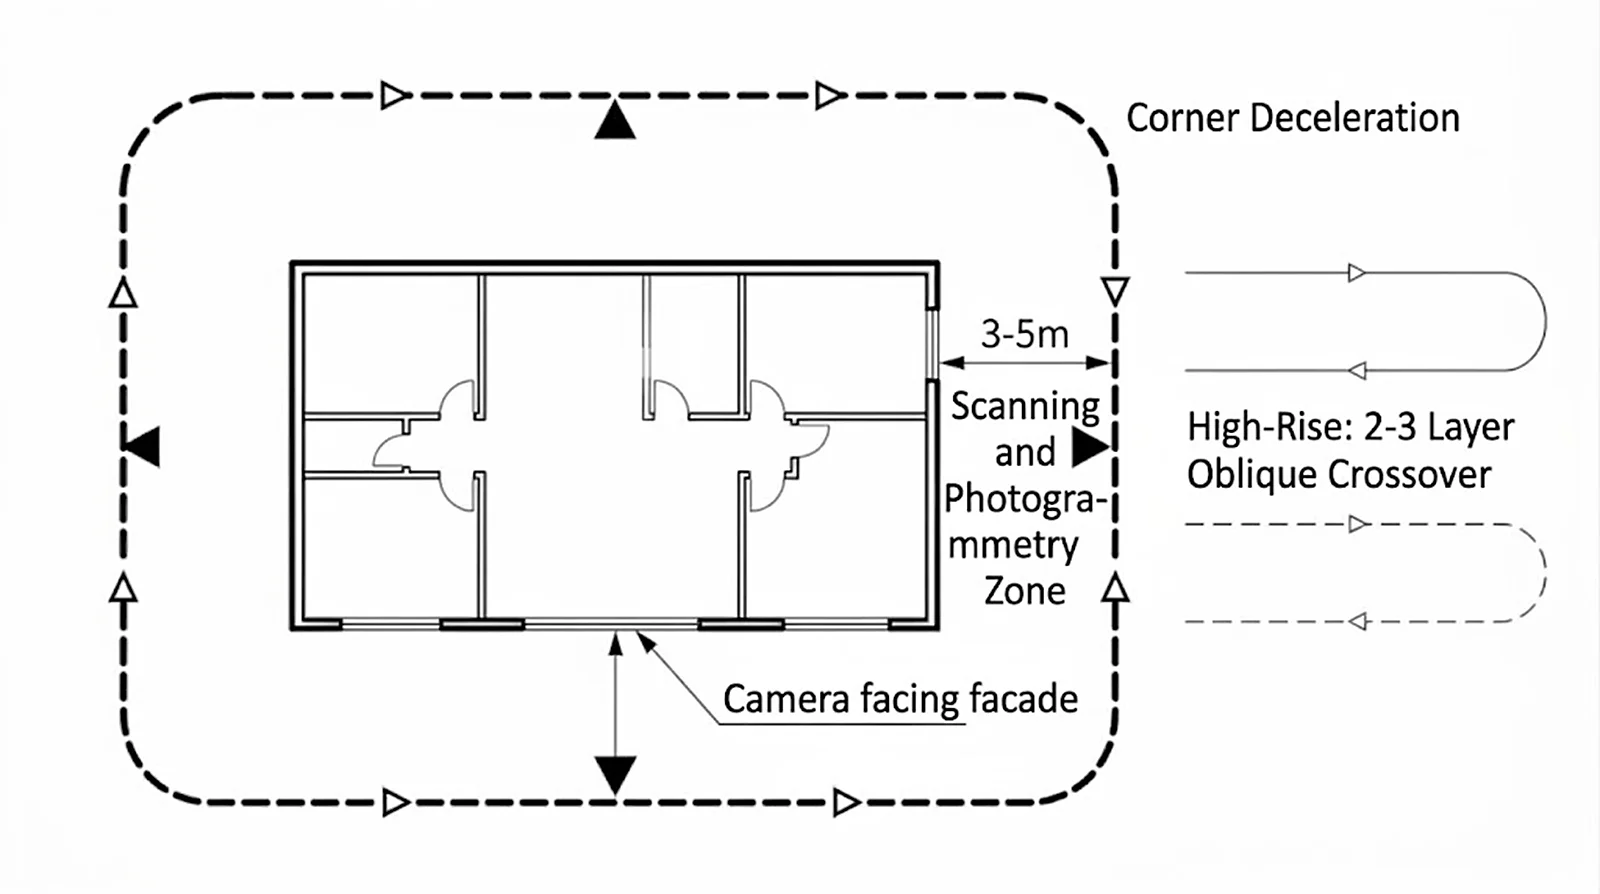
Bina cephesi dairesel çekim rotası (yukarıdan görünüm)
Havadan-Yerden Veri Bağlama
Havadan ve yerden verilerin başarıyla birleşmesi için anahtar, iki veri setinin örtüşen bir bağlantı bölgesine sahip olmasıdır:
- Drone, yer cihazıyla daha önce taranmış bir rotanın üzerinde açılmalı ve kalkış yapmalıdır
- Kalkıştan önce zemin seviyesinde göz hizasında (yaklaşık 1,5 m) çekim yapın; böylece yer tarama yörüngesiyle bakış açısı örtüşmesi sağlanır
- Ardından dikey olarak havadan fotoğraf çekim yüksekliğine çıkın
Kısaca: drone kalkış noktası, yer cihazının yürüdüğü rota üzerinde olmalıdır; böylece iki veri seti doğal olarak bir "el sıkışma" bağlantısına sahip olur.
Yer Tarama Gereksinimleri
- Normal açık alan çekim iş akışını izleyerek XGRIDS el tipi cihazlarla tarama yapın
- Bina tabanını, zemin dokularını, girişleri vb. kapsamaya odaklanın
- Bina cepheleri birden fazla yükseklikte kapsanmalıdır: iç mekândaki "üç geçiş yöntemi" yaklaşımına benzer şekilde, yer cihazı bina cephelerini de üç açıdan kapsamalıdır: alçak (zemin detayları), göz hizası (ana gövde) ve yüksek (üst yapılar)
- Tarama yolunun drone kalkış/iniş noktasının yakınından geçtiğinden emin olun
Kalkış/İniş Bölümü
Kalkış/iniş bölümü havadan görünümü yer görünümüyle bağlar ve birleştirme kalitesini etkileyen en önemli faktördür.
Kalkış/İniş Sayısı ve Dağılımı
- Her sahne için, çekim alanına dağıtılmış en az 3-4 kalkış/iniş çekimi planlayın
- Daha büyük sahnelerde her 50-100 m için en az 1 kalkış/iniş çekimi yapın
Kalkış/İniş Çekim Gereksinimleri
Her kalkış/iniş, yerden yaklaşık 1,5 m yükseklikten havadan uçuş yüksekliğine kadar kesintisiz görüntü sağlamalı ve şu koşulları karşılamalıdır:
- Yerde göz hizasında çekim: Konum ve bakış açısı, yer cihazının çekim yörüngesiyle yeterince örtüşmelidir. Drone görüş alanı genellikle dar olduğundan, bakış açısı kapsamı öncelikli tutulurken drone en iyi kapsama için kalkış/iniş konumunda özneden bir miktar uzaklaşabilir; ancak yer çekim mesafesinin 1,5 katını aşmamalıdır
- Havadan yukarıdan aşağıya çekim: Konum ve bakış açısı, havadan görüntülerle yeterince örtüşmelidir
- Yumuşak geçiş: Yerden havaya görünümlerde kamera konumu ve açısı yumuşak geçiş yapmalı; bitişik görüntüler arasındaki örtüşme oranı ≥ 85% olmalıdır
- Kalkış/iniş en yüksek noktası: Her kalkış/iniş çekiminin en yüksek noktası, ızgara eğik çekim rotasının uçuş yüksekliğini yaklaşık 5 metre aşmalıdır
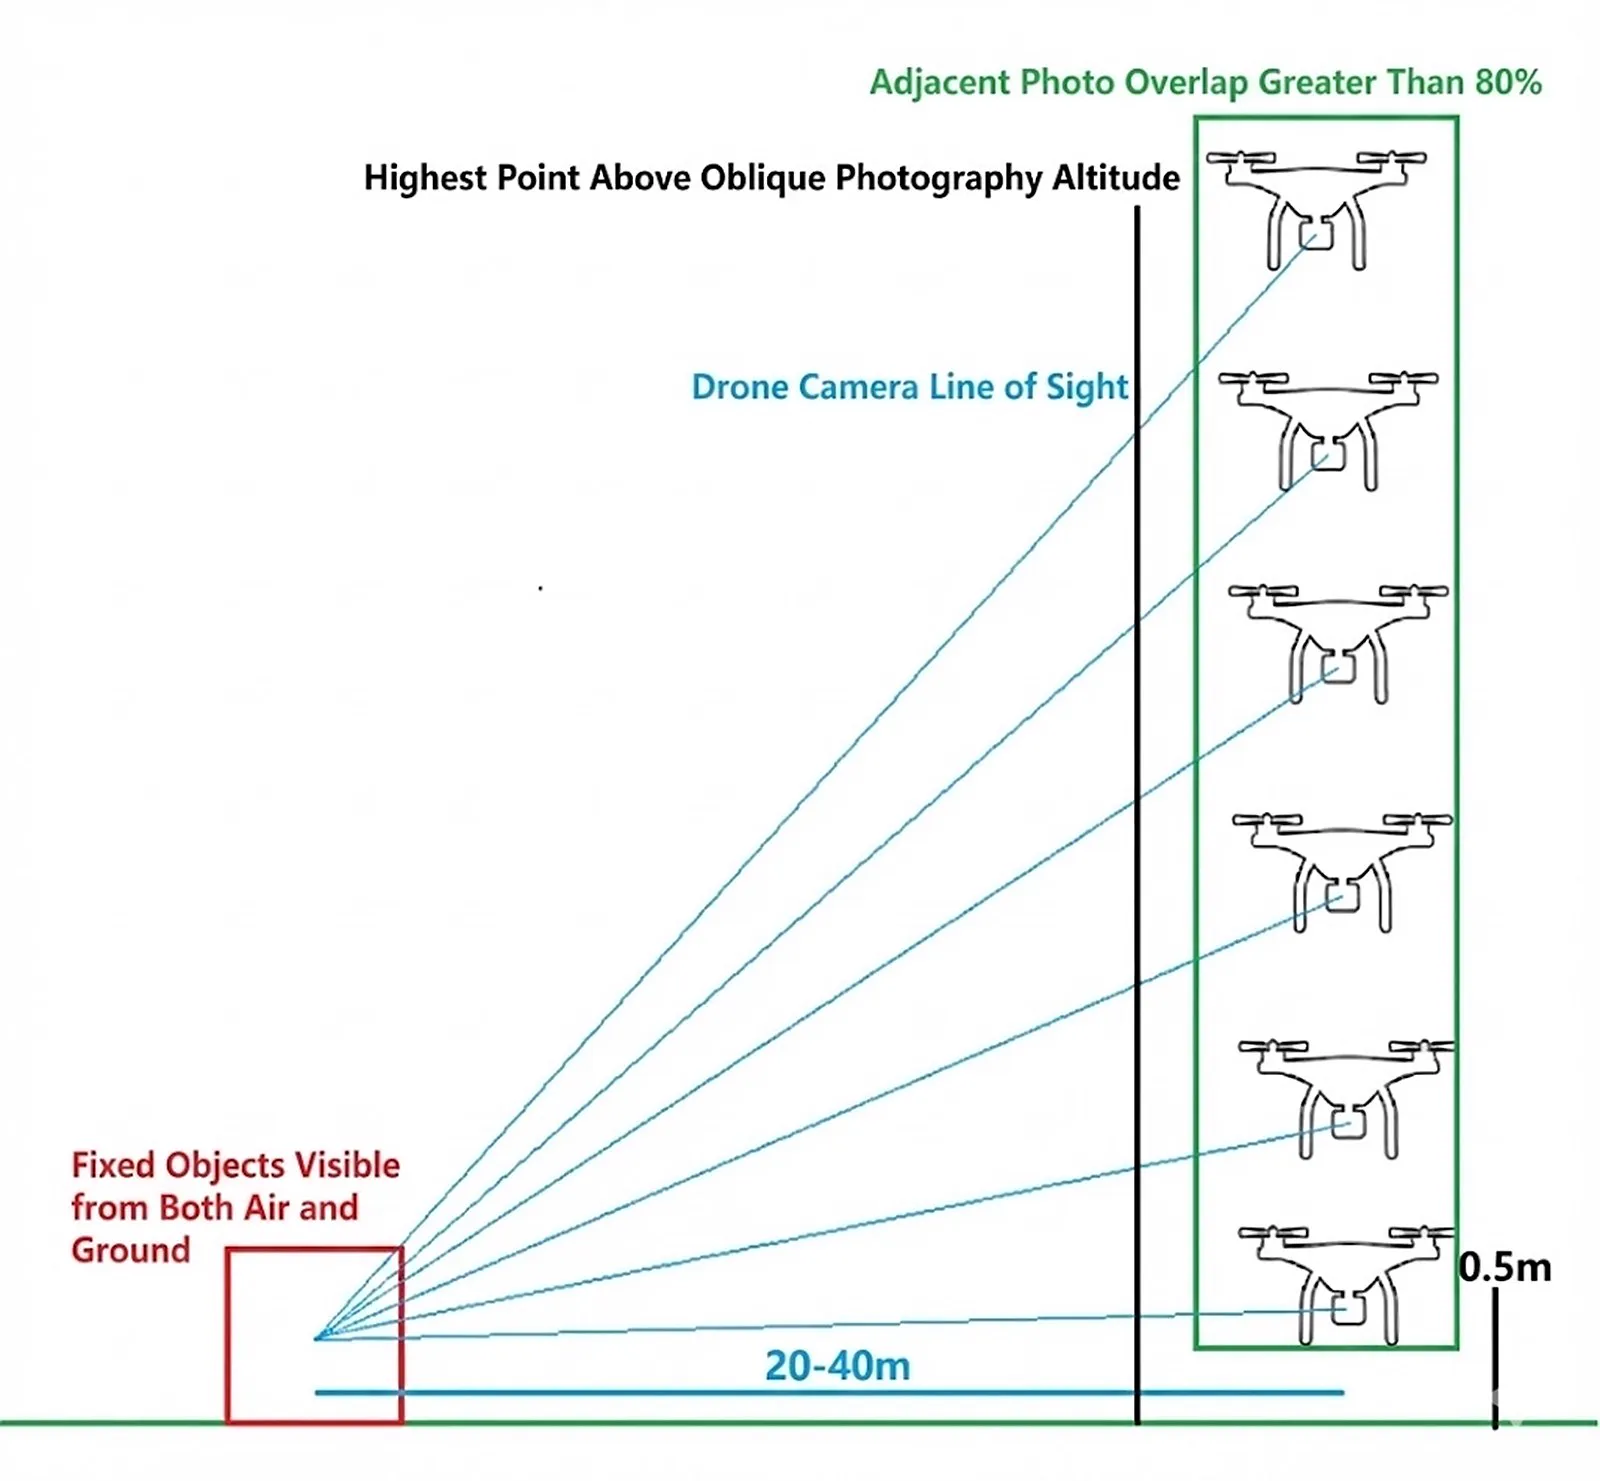
Kalkış/iniş şeması: yer göz hizasından havadan uçuş yüksekliğine kesintisiz çekim
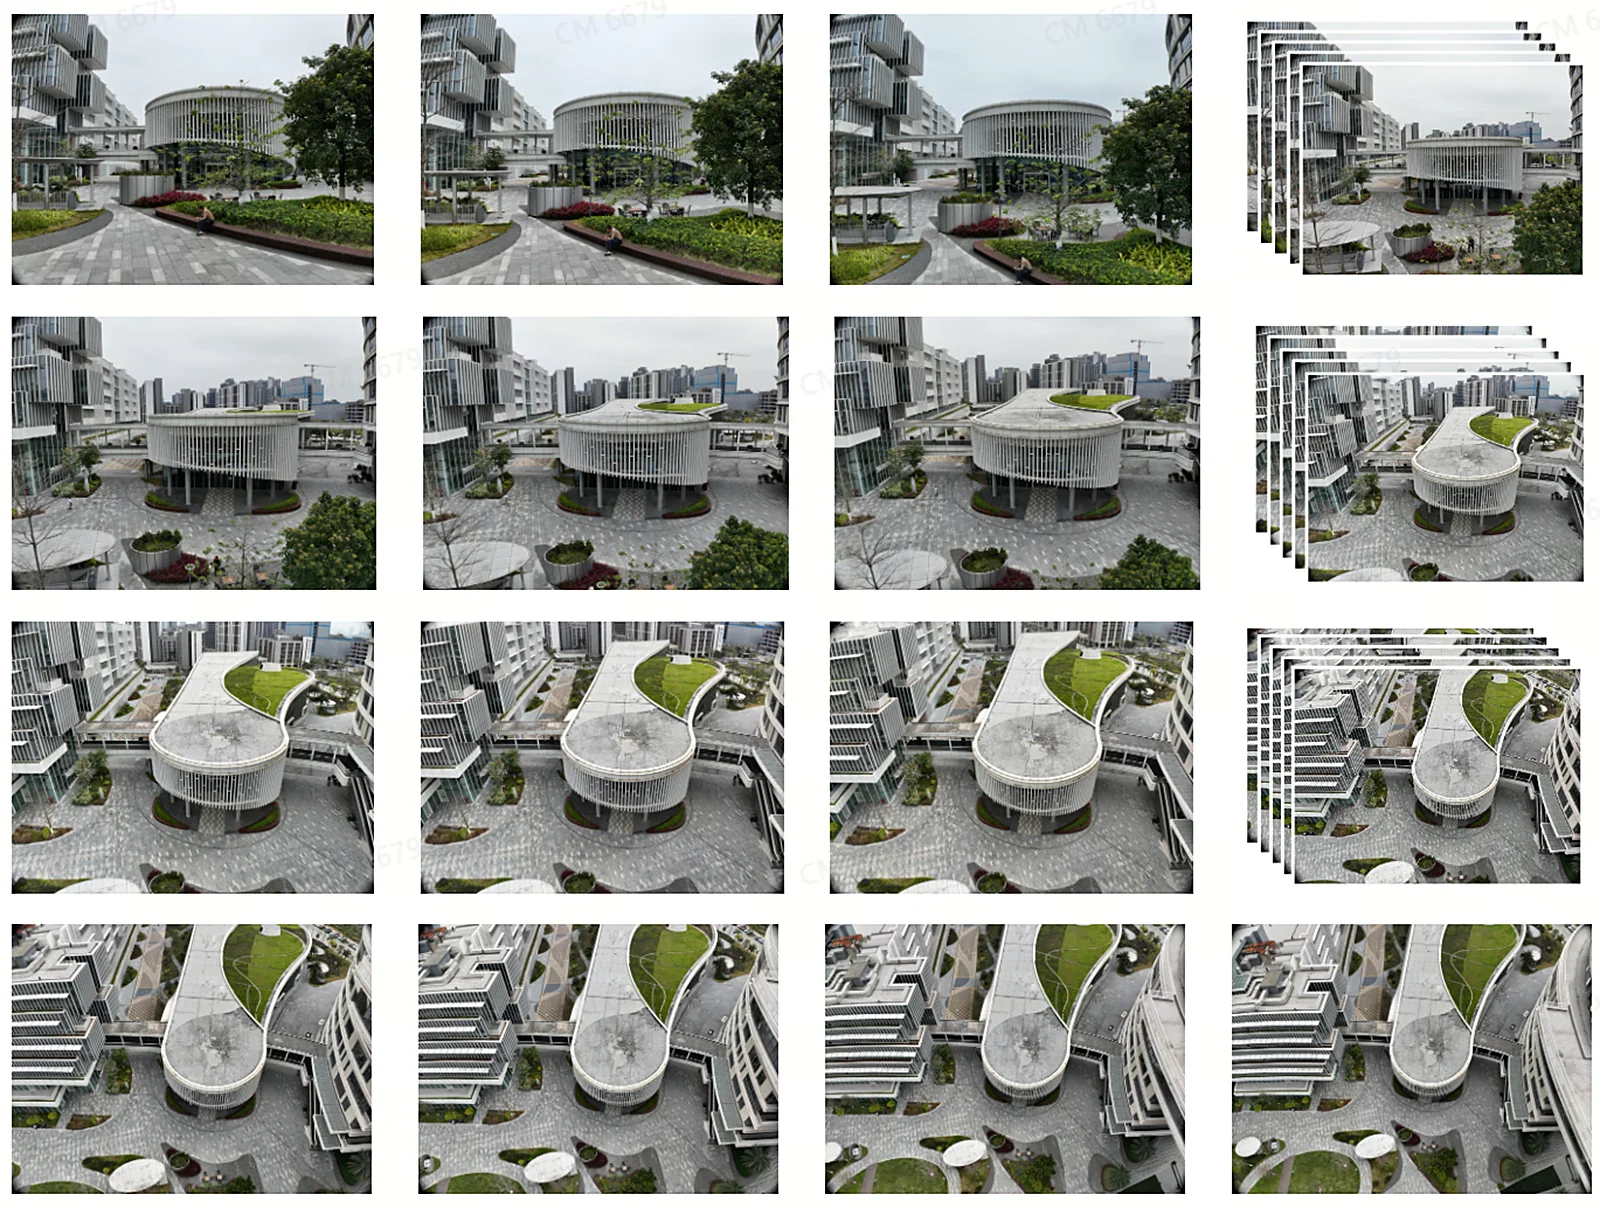
Kalkış/iniş çekimi: yer göz hizasından havadan yukarıdan aşağıya görünüme yumuşak geçiş
Kalkış/iniş süreci animasyonu
Kalkış/İniş Noktası Seçim İlkeleri
| ✅ Doğru | ❌ Yanlış |
|---|---|
| Önü nispeten açık, 10 m içinde görüş hattını engelleyen bir engel yok | Düz renkli duvarlara veya yansıtıcı yüzeylere yakın |
| Belirgin binalara veya cephelere dönük | Ağaçlara veya tekrarlayan yapılara yakın |
| Sahnedeki birden fazla kalkış/iniş aynı özneye dönük | Belirgin olmayan bir arka plana dönük |
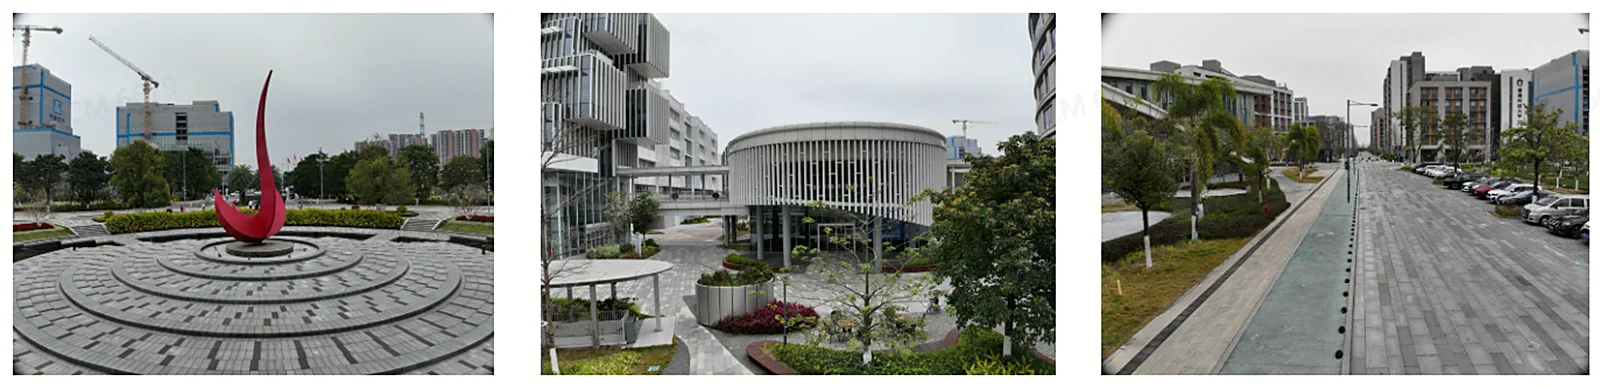
Doğru örnek: belirgin bir bina cephesine dönük
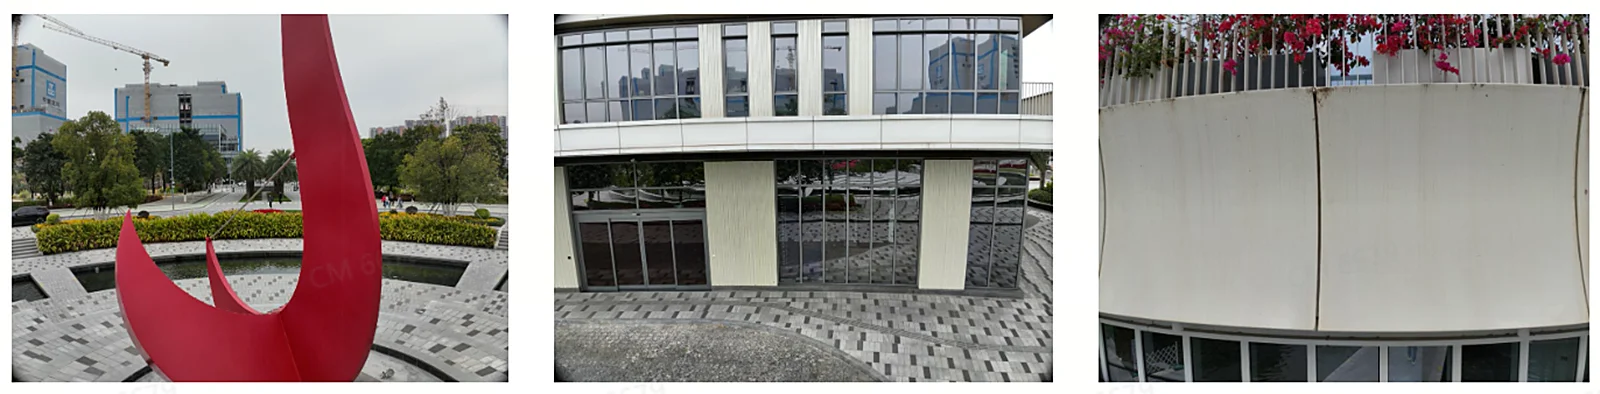
Yanlış örnek: düz renge/yansımaya/ağaçlara/tekrarlayan yapılara yakın
Hava Verisinden Yeniden Oluşturma
Havadan rekonstrüksiyon, havadan-yerden harita birleştirmenin havadan çekim bölümüyle aynıdır; temel olarak normal eğik fotoğrafçılık gereksinimlerine göre çekilir. Yer verisine ihtiyaç duyulmayan ve 3DGS rekonstrüksiyonu için yalnızca drone ile havadan fotoğrafçılığın kullanıldığı sahneler için uygundur.
Çekim gereksinimleri yukarıdaki "Havadan Çekim Bölümü" ile tamamen aynıdır:
- Izgara uçuşu önerilir, örtüşme oranı ≥ 85%
- İzin verilen en düşük güvenli yükseklikte uçun (≤ 50 m)
- Karmaşık büyük sahnelerde en düşük katmanın üzerinde 1-2 ek katman uçulabilir (bitişik katmanlar arasındaki yükseklik farkı 2 katını aşmamalıdır)
- Uçuş hızı ≤ 5 m/s
- Tek odak uzaklığı kullanın
RTK Kullanımı
- Drone, RTK etkinken çekim yapmalıdır (WGS84 veya CGCS2000)
- Yeniden oluşturulan model mutlak koordinat bilgisi içerir ve GIS platformlarına aktarılabilir
RTK Olmadan (v2.2.0)
v2.2.0 sürümünden itibaren havadan yeniden oluşturma, RTK'sız dronları destekler:
- Drone RTK veri anahtarını kapatın (veya dronun RTK özelliği yoktur)
- Daha yüksek örtüşme gerekir: ileri örtüşme ≥ %80, yan örtüşme ≥ %70 önerilir
- Her açıdan yeterli kapsama sağlanması için ızgara veya yörünge uçuş rotaları önerilir
- Model mutlak koordinat bilgisi içermez ve coğrafi konumlandırma için GIS platformlarına aktarılamaz
- Mutlak koordinat gerektirmeyen hızlı modelleme senaryoları için uygundur (ör. inşaat ilerleme takibi, görselleştirme)
Havadan yeniden oluşturma ile hava-yer harita birleştirme arasındaki fark: havadan yeniden oluşturmada yalnızca hava verisi bulunur; yer taraması veya kalkış/iniş bağlantısı gerekmez. Çatılar, geniş meydanlar, tarım arazileri ve zemin ayrıntısı gerektirmeyen diğer sahneler için uygundur.
Yeniden Oluşturma Alanı ve GSD Deneysel Ölçütleri
Aşağıda, M4E modeli için farklı ölçüm alanlarında ve GSD değerlerinde operasyonel referans veriler yer almaktadır:
| Ölçüm Alanı | Eğik GSD (cm) | Uçuş Yüksekliği (m) | Operasyon Süresi | Drone Fotoğraf Sayısı |
|---|---|---|---|---|
| 10.000 m² | 0.5 | 12 | 2 sa 8 dk | 11139 |
| 10.000 m² | 1 | 26 | 28 dk | 2390 |
| 10.000 m² | 2 | 53 | 9 dk | 633 |
| 10.000 m² | 3 | 79 | 6 dk | 284 |
| 50.000 m² | 0.5 | 12 | 9 sa 20 dk | 53316 |
| 50.000 m² | 1 | 26 | 1 sa 55 dk | 11399 |
| 50.000 m² | 2 | 53 | 32 dk | 2847 |
| 50.000 m² | 3 | 79 | 17 dk | 1279 |
| 100.000 m² | 0.5 | 12 | 18 sa 13 dk | 105308 |
| 100.000 m² | 1 | 26 | 3 sa 43 dk | 22448 |
| 100.000 m² | 2 | 53 | 1 sa 1 dk | 5563 |
| 100.000 m² | 3 | 79 | 29 dk | 2475 |
GSD ne kadar küçükse (uçuş ne kadar alçaksa) ayrıntı o kadar zengin olur; ancak operasyon süresi ve veri hacmi katlanarak artar. Sahne doğruluk gereksinimlerine göre uygun bir GSD seçin; 1-2 cm çoğu hava-yer birleştirme senaryosunun ihtiyacını karşılar.
Hava-Yer Harita Birleştirme Kontrol Listesi
- [ ] Cihaz kombinasyonunu doğrulayın (Önerilen Cihaz Kombinasyonları tablosuna bakın)
- [ ] L serisi: hem yer cihazında hem dronda RTK etkin ve aynı koordinat sistemine ayarlı
- [ ] P serisi: hava-yer birleştirme kontrol noktaları kalkış/iniş noktalarında işaretlenmiş
- [ ] RTK modu: drone fotoğraflarının %80'inden fazlası RTK verisi içeriyor
- [ ] Drone tek odak uzaklığı kullanıyor
- [ ] Hava bölümü: ızgara uçuşu, örtüşme oranı ≥ %85
- [ ] Hava bölümü: en düşük güvenli irtifada uçun (≤ 50 m)
- [ ] Kalkış/iniş çekimleri: ≥ 3-4 adet, dağıtılmış (büyük sahnelerde her 50-100 m'de bir)
- [ ] Kalkış/iniş çekimleri: yerde göz hizasından havada yukarıdan aşağıya doğru yumuşak geçiş, örtüşme ≥ %85
- [ ] Kalkış/iniş noktaları: önünde 10 m açık alan, belirgin yapılara dönük
- [ ] Yer tarama verisi eksiksiz (harita birleştirme ile aynı çekim gereksinimleri)
- [ ] Tüm veriler birbirine yakın zamanda çekilmiş (tutarlı aydınlatma)
Bu bölüm XGRIDS'in resmî kullanım kılavuzundan Türkçeye çevrildi; ekran görüntüleri ve arayüz adları özgün haliyle İngilizcedir. İngilizce aslı (yeni sekmede açılır) · Güncelleme:



