

Bu bölümde Lixel L3 özellikleri ve depolama önerileri yer alır.
Özellikler
| Kategori | Öğe | Lixel L3 (16 / 32 kanal) |
|---|---|---|
| Donanım | Boyutlar | 206mm × 107mm × 329mm |
| Güç tüketimi | <30W | |
| Ağırlık [1] | Yaklaşık 2,5 kg | |
| Veri Arayüzü | USB 3.1 Gen2 | |
| Dahili Depolama | UFS 1TB | |
| RTK modülü | Destekleniyor (dahili) | |
| WiFi | 802.11 a/b/g/n/ac/ax 2.400 GHz – 2.4835 GHz 5.15 GHz – 5.850 GHz | |
| Bluetooth | Bluetooth v2.1+EDR/3.0+HS/4.2/5.0/5.2 · 2.4 – 2.4835 GHz | |
| Gövde | Alüminyum alaşım | |
| Toplam çalışma süresi | 100 dk | |
| Çalışma ortamı | Çalışma Sıcaklığı | -20℃ ile 50℃ |
| Koruma sınıfı | IP54 | |
| Pil | Pil gerilimi | 14.4V |
| Pil Kapasitesi | 3350 mAh | |
| Ekran | Boyut | 4.3" TFT |
| Parlaklık | En fazla 1.000 nit | |
| Çözünürlük | 480 × 800 | |
| Ölçme Sınıfı GNSS Modülü | Takip edilen sinyaller | BDS B1I, B3I, B1C, B2a, B2b GPS L1C/A, L1C, L2C, L2P(Y), L5 GLONASS G1, G2, G3 Galileo E1, E5a, E5b, E6 QZSS L1C/A, L1C, L2C, L5, L6 IRNSS L5 SBAS L1C/A |
| Doğruluk | Yatay: 0.8 cm + 1 ppm Dikey: 1.5 cm + 1 ppm | |
| Tepe kazanç | 4.0dBi | |
| Azimut kapsamı | 360° | |
| Empedans | 50 Ω | |
| Polarizasyon | Sağ el dairesel (RHCP) | |
| Eksenel oran | ≤3dB | |
| Çıkış VSWR | ≤2.0 | |
| LiDAR Modülü | Lazer Sınıfı | Sınıf 1 (905nm) |
| Menzil | 0.7 – 120m | |
| Görüş Alanı | 360° × 270° | |
| Tarama | Mobil | |
| Nokta hızı | 320.000 / 640.000 pts/s | |
| LiDAR kanalları | 16 / 32 | |
| Görüntü Modülü | Ön kamera | 1 |
| Ön kamera görüş alanı | 100° × 75° | |
| Panoramik kameralar | 2 | |
| Panoramik kamera görüş alanı | 200° × 200° | |
| Kamera çözünürlüğü | 4096 × 3072 | |
| CMOS sensör boyutu | 1/1.3” | |
| Deklanşör | Rolling shutter | |
| HDR [2] | DCG HDR | |
| Doğruluk | Son işlem sonrası bağıl doğruluk (1σ) [3] | 5 mm (500 m² test ortamı) |
| Son işlem sonrası nokta bulutu kalınlığı [4] | ≤ 5mm | |
| Mutlak doğruluk, düşey (RMSE) [5] | 2 cm | |
| Mutlak doğruluk, yatay (RMSE) [5] | 2 cm | |
| Tekrarlanabilirlik [5] | 2 cm | |
| Gerçek zamanlı bağıl doğruluk [6] | 1 cm | |
| Gerçek zamanlı mutlak doğruluk, düşey (RMSE) [7] | 2.5 cm | |
| Gerçek zamanlı mutlak doğruluk, yatay (RMSE) [7] | 2.5 cm | |
| Seviyeleme (RTK birleştirme ile) [8] | 0.005° | |
| Seviyeleme (RTK birleştirme olmadan) [9] | 0.02° | |
| Gerçek Zamanlı Özellikler | YZ ile dinamik nesne kaldırma | Desteklenir |
| YZ ile gürültü filtreleme | Desteklenir | |
| Gerçek renkli nokta bulutu | Desteklenir | |
| Görüntü destekli konumlandırma | Desteklenir | |
| Cihaz Üzerinde Özellikler | Tarama destek sistemi (gerçek zamanlı kalite kontrolü) | Desteklenir |
| POI panorama önizlemesi | Desteklenir | |
| Model önizleme | Desteklenir | |
| Model üzerinde ölçüm | Desteklenir | |
| Son İşlem Özellikleri | Yerel nokta bulutu iyileştirme | Desteklenir |
| Kontrol noktasız harita birleştirme | Desteklenir | |
| Özellik açısından zayıf ortamlarda kararlı haritalama | Desteklenir | |
| PPK son işlem | Desteklenir | |
| YZ ile gizlilik koruması | Desteklenir | |
| Nokta bulutu bindirme | Desteklenir | |
| LCC (3DGS) tek sahne rekonstrüksiyonu | Desteklenir | |
| Mesh gerçeklik 3B rekonstrüksiyonu | Desteklenir | |
| Stok yığını hacim hesaplama ve karşılaştırma | Desteklenir | |
| Çoklu oturum birleştirme ve dengeleme | Desteklenir | |
| Çıktı Formatları | Nokta bulutu | .las .rcp .e57 .ply .ilas |
| Görüntü | .jpg | |
| Mesh | .osgb .obj | |
| 3DGS | .lcc2 .lcc .ply | |
| Diğer | 3D Tiles (.3tz), .usd | |
| Aksesuarlar | Taban montajı | Standart |
| Şarj istasyonu | Standart | |
| Sırt çantası sistemli taşınabilir sert kutu | Standart | |
| Destek aparatı | İsteğe Bağlı |
[1] Pil dahildir; diğer bileşenler dahil değildir.
[2] DCG HDR, sensörün dinamik aralığını genişletir; hem parlak hem gölgeli alanlarda ayrıntıyı korur.
[3] Özel 500 m² test ortamında test edilmiştir; doğruluk 1σ olarak verilmiştir. Test ortamı ve doğruluk ölçütleri hakkında tüm ayrıntılar için teknik belgemize (white paper) bakın.
[4] 10 m'lik yürüyüş yolu içinde nokta bulutunun düzlemsel kalınlığı.
[5] Açık gökyüzü altında, çok yollu yansıma (multipath) etkilerinden uzak, en uygun GNSS geometrisi ve elverişli atmosfer koşullarında ölçülmüştür.
[6] Laboratuvar koşullarında ölçülmüştür; gerçek performans değişebilir.
[7] Açık gökyüzü altında, çok yollu yansıma (multipath) etkilerinden uzak, en uygun GNSS geometrisi ve elverişli atmosfer koşullarında ölçülmüştür. Yalnızca WGS 84 ve CGCS2000.
[8] Açık gökyüzü altında, çok yollu yansıma (multipath) etkilerinden uzak, en uygun GNSS geometrisi ve elverişli atmosfer koşullarında ölçülmüştür. Gerçek performans değişebilir.
[9] RTK birleştirme olmadan, 2.000 m²'lik bir sahnede laboratuvar koşullarında ölçülmüştür; gerçek performans değişebilir.
Saklama ve Taşıma
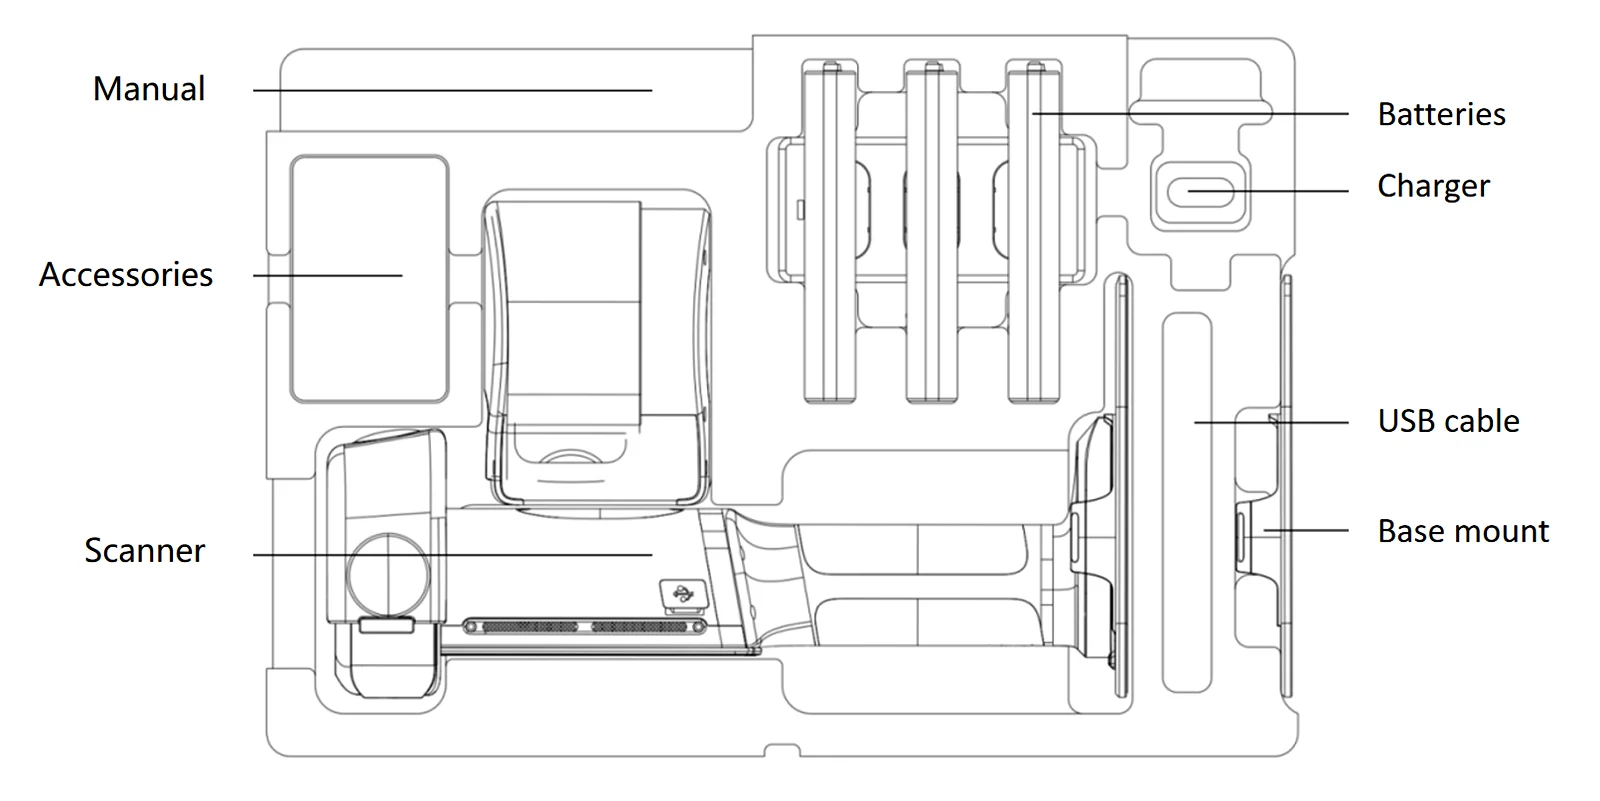
Kullanım önlemleri
- Lixel L3 hassas bir ölçüm cihazıdır. Düşme veya darbeler cihaza zarar verebilir ve doğruluğu azaltabilir.
- Lixel L3, IP54 koruma sınıfına sahiptir. Bu sınıfın ötesindeki koşullarda kullanmayın. Yumuşak, kuru bir bezle veya birlikte verilen temizlik bezi ile temizleyin; LiDAR'a ve merceklere parmaklarınızla dokunmayın.
- Gövde kullanım sırasında ısınır. Yanıkları önlemek için dokunmaktan kaçının.
- Isı yayılım alanını açık tutun. Cihaz aşırı ısınırsa kapanabilir.
Bu bölüm XGRIDS'in resmî kullanım kılavuzundan Türkçeye çevrildi; ekran görüntüleri ve arayüz adları özgün haliyle İngilizcedir. İngilizce aslı (yeni sekmede açılır) · Güncelleme:



